重复巡查占用大量人力
日常巡逻、设备点检高度重复,人工排班与外勤支出逐年攀升。
 AI
爱玩牛 AI · 具身智能
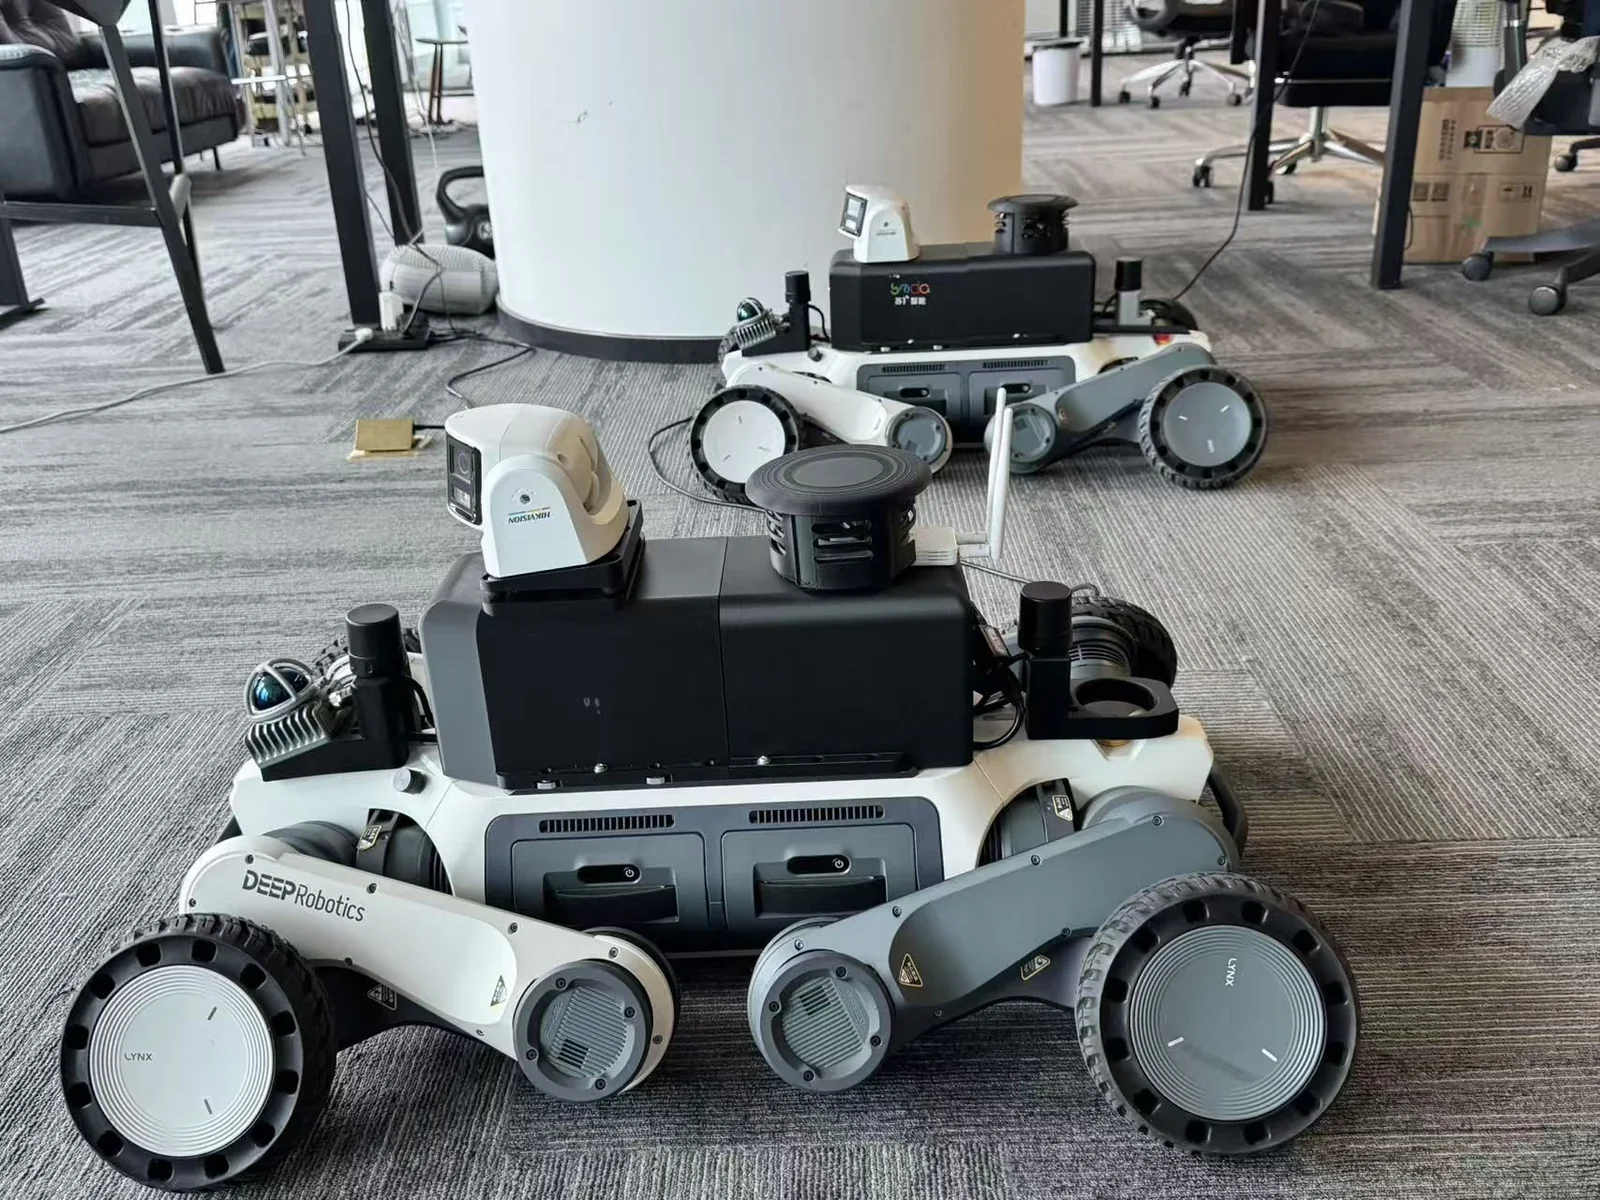
从感知到行动 —— 端-边-云协同的 7×24 无人值守巡检闭环。轮足机器狗进入人员不便到达、不宜久留的区域,边缘 AI 秒级识别隐患,云平台完成复核、派单、台账与报表的全流程自动化。
适配主流具身智能本体,换机器不必重做系统
激光、双目视觉、RTK、惯导多模态融合,厘米级定位
边缘侧部署垂类小参数 VLM,画面不出域,200 毫秒出结论
不只是报警:分级决策、现场处置、全程留痕
在组织架构里有身份,可派单、可排班、可主动发报告
硬件解耦 · 自主导航 · 边缘研判 · 闭环决策 · 组织接入 —— 五项同时成立,才是具身智能
Why Now
产业园区、公共场馆、机场航站楼、地铁轨交、地下管网、化工危化区域等场所,日常安保与设备巡检高度依赖人工,长期面临四个绕不开的问题。
日常巡逻、设备点检高度重复,人工排班与外勤支出逐年攀升。
夜间与节假日人力缺口大,巡查频次不足,隐患容易动态反弹。
密闭廊道、地下空间、高温有毒区域,人工进入效率低且有安全风险。
纸质记录、照片分散,台账手工登记,巡查数据难以沉淀复用。
以「机器狗 + 边缘 AI + 平台闭环」的人机协同体系,构建 7×24 小时不间断的智能巡检能力:机器狗负责到达人员不便到达、不宜久留的区域完成现场采集;边缘 AI 在本地完成隐患识别与秒级告警;云平台完成告警复核、工单转派、台账与报表的全流程闭环。一期即支持复杂人流环境下的自主导航与避障、远程声光喊话,并提供二次开发接口,AI 场景算法可持续扩展。
Architecture
系统采用「端-边-云」协同的机器狗智能体架构,自下而上分为三层,数据沿流水线全程自动运转。
轮足机器狗 + AI 执法记录仪 + 多传感器矩阵,替人进入现场采集。机载双光云台、激光雷达、RTK 天线、IMU 及可选传感器套件,在巡检点位同步采集视频、位置与环境数据。
机载边缘 AI 算力(本地部署、断网可用),在机器人本地完成隐患识别与结构化,秒级输出告警,不依赖外网。
云端智能巡检管理平台完成 告警复核 → 工单转派 → 自动台账 → 统计报表,全程自动化,沉淀数据资产。
Hardware
全地形轮足机器狗本体 + 厘米级定位导航 + 上载平台组件 + 自主充电桩 + 高可用服务器,构成 7×24 巡检的完整硬件底座。
| 构型 / 重量 | 轮足式四足;整机重量(含电池)33 kg,站立尺寸 820×430×570 mm |
|---|---|
| 负载能力 | 背部拓展平台有效负载 15 kg,极限负载 50 kg;拓展供电 250 W |
| 续航能力 | 空载续航 3 h / 15 km;带 15 kg 负载 2.5 h / 12 km;电池热插拔换电,独立座充 1.5 h 充满 |
| 运动性能 | 最大行进速度 5 m/s;越障台阶最大 80 cm,最大爬坡角 45° |
| 感知配置 | 96 线激光雷达(360°×90° 视场,点云 86 万点/秒),双目相机障碍物检测 |
| 防护与环境 | IP66 防尘防喷水;-20℃ ~ +55℃ 宽温,适配户外与半户外环境 |
激光雷达 + RTK 双天线 + IMU 三重融合:建图精度 ≤5 cm,RTK 重复定位精度 ≤10 cm,单机建图里程 ≥1 km。
兼容室内外、有图与无图导航;陌生环境一键建图,断网环境仍可自主巡检。
360° 动态避障,配合电子围栏、低电保护、越界停机等多重安全机制。
12-36 V 宽压输入,整机功耗 ≤30 W;抗电磁干扰,适配变电站、化工厂等强电磁环境。
规划路线自主执行,异常自动告警回传,无需人工随行。
| 具身多模导航控制器 | 12-36 V / ≤30 W;2 路 SMA 口 RTK 天线;激光雷达 + RTK + IMU 组合定位;有图模式定位精度 ≤5 cm;支持 4 种导航模式 |
|---|---|
| 导航激光雷达 | 905 nm Class 1 人眼安全;水平 360°、垂直 -55°~+55°;点云 20 万点/秒;测距 0.1-40 m;测距精度 ≤2 cm @10 m |
| 边缘计算服务器 | 八核 64 位 CPU;Mali-G610 MC4 GPU;NPU 6 TOPS(INT8);8 GB 内存。机载本地 AI,断网可用 |
| 摄像机云台 | 200 万高清画质;红外灯最远 80 m;铝合金精铸外壳 IP66;水平 360° 无限位旋转,垂直 -25°~90° |
| 对话系统 | 6 麦克风阵列 + 大功率功放 + 3.5 英寸腔体喇叭,支持远程喊话与现场语音交互 |
| 工业路由器 | 4G 工业路由器,支持无线桥接 |
| 传感器套件 | 可选配温度、湿度、PM2.5、光照、噪音、可燃/有毒气体、烟雾、热成像等传感器 |
| 上装结构件 | IP66 防护,覆盖保护机器狗上装系统 |
| 充电速度 | 1.5 h 充满,支持双电池同时充电,配合热插拔换电实现不间断作业 |
|---|---|
| 输入 / 输出 | 市电 AC 100-240 V 宽电压输入;直流 72 V 锂电专用充电输出 |
| 防护与环境 | IP54,室内 / 遮蔽室外使用;充电环境 0℃~+45℃,低于 0℃ 自动限流保护电池 |
| 安全保护 | 电量检测、防反接、过压过流保护 |
| 巡检管理应用服务器暨视频流服务器 | 16 核 32 线程 + 64 GB DDR4 + 2×480 GB SSD RAID 1 + 2×4 TB 企业级 SSD + 硬件 RAID 卡 + 双万兆光口 + 双冗余电源 |
|---|---|
| AI 智能算法服务器(本地部署,数据不出域) | 支持 16 路视频接入,实时 AI 视频分析;内置算法管理中台、视频源接入管理、系统与日志管理 |
| 视频存储 | 完整巡检视频流建议对接独立 NAS 归档;试运行阶段可暂存于应用服务器并定期清除 |
* 本体与上载组件参数随所选机型配置浮动,最终以正式技术方案与报价文件为准。
Platform · Standard
面向单台机器狗的常态化巡检场景,提供建图编排、任务调度、实时监控、远程操控与巡检报告的核心闭环,满足「一人管一机、定时自动巡检、远程随时接管」的基础运营需求。
遥控端「边走边录」生成巡航路径基底;在地图之上完成点位标注与路线编排,区分「经停点 / 精停点」与「任务点」;每个点位任务完成后自动续行,或暂停等待人工确认(可配置)。
巡检任务的新建、复制、编辑与启停,适配不同区域、不同班次的巡检计划;可配置任务模板并设定定时周期(每日、每周或单次),实现定时调度与远程下发。
集成实时视频回传与远程操控;「画中画」主视图以地图(位置 / 轨迹 / 点位状态)为主画面,叠加第一人称视角小窗,支持主次一键切换;视频片段异步归档,支持回溯复核。
实时呈现整机状态(电量、CPU 温度、里程、运行时长)、姿态与惯导(横滚 / 俯仰 / 航向)、关节位置三视图,以及心跳、驱动器与电机温度等系统健康项。
全流程远程可视化操控:远程指令完成姿态切换;远程控制前进、后退、转向、变速,操作延迟低,可完成定点巡检、补位复核、路线调整等人工操控作业。
完整留存巡检时间、行进线路、任务点位记录,同步采集现场照片、作业轨迹与事件信息;记录正常工况及异常详情、取证影像;支持在线预览、PDF 导出与资料回溯。
MQTT / Modbus 下发巡检指令、回传定位与电量;RTSP / RTMP 推流 + JSON 结构化告警;RESTful API 与国标 GB28181 对接上级指挥中心、安防平台与业务系统。
Platform · Advanced
在基础版之上,面向多机协同与智能研判场景,提供群控管理、AI 事件探测、算法中台、传感器融合与高阶定制报告能力,实现从「自动巡检」到「智能巡检」的跃升。
电子围栏划定禁入区兜底;避障遵循「宁停勿撞」,定位异常也不会冲撞,停下等待处置;低电量自主回充;充电—起立—任务下发状态机强校验。识别到人员跌倒等异常时,任务自动暂停并保持现场,指挥中心确认后恢复。
多台机器狗统一纳管,支持群控与协同作业,单平台可管控数十台设备;自动生成巡检台账替代纸质登记;量化 AI 接管率等指标,作为价值呈现与运营优化依据。
机器狗定位为「时空序列数据载体」,任务点可挂载传感器,到达点位同步采集温度、湿度、PM2.5、光照、噪音等环境数据;视觉、位置与环境数据在时空维度对齐,形成可追溯的数据链。
指挥中心可远程喊话或下发文字指令,本体麦克风与功放喇叭现场警示驱离、沟通确认隐患;在危化、高温等高危区域传递指挥与告警信息,实现「人到不了、声先到」。
行进中因人员互动或被叫停而中断主任务的非计划行为,设专项互动记录机制;互动事件与主任务绑定存储,完整留存时间 / 点位 / 情境,便于复盘服务过程。
机载 AI 识别或人工上报异常后,进入在线复核 → 误报标记 → 工单转派 → 全流程归档的标准闭环;输出巡检完成率、隐患分布等统计报表,替代人工统计。
基于小参数视觉语言模型(VLM),在边缘端实现低功耗、低时延的事件理解;用自然语言描述即可定义新的巡检事件类型,无需重新训练;置信度阈值、生效区域、联动动作均可配置。
覆盖「数据接入—算法调度—告警处置」全链路:消防类(火焰、烟雾、电动车进电梯、非机动车乱停);人员行为类(滞留、睡岗、聚众、跌倒、区域入侵、PPE 识别);零样本算法可识别书包、桌椅、杂物纸箱等目标;配套告警复审与 ROI 标定。
支持卫星影像、地形高程等多图层三维 GIS 大屏,展示设备实时位置与调度状态,支持语音指令检索与指挥;指挥中心可配置双屏 / 多屏协同工位。
任务结束后异步自动生成:报告触发、封面与元信息、任务摘要与结论、路线与覆盖范围、点位结果明细(含 AI 置信度)、异常与处置跟进、事件统计、取证快照、设备运行记录、签核与版本管理、网页预览 / PDF / CSV 导出等 12 类结构化维度。
Comparison
下表汇总两个版本的功能差异,便于按场景与预算选择(具体配置与商务条款以正式报价文件为准)。
| 能力域 | 基础版(单机) | 高阶版(群控 + AI) |
|---|---|---|
| SLAM 建图与路线编排 | 支持 | 支持 |
| 任务模板与定时调度 | 支持 | 支持 |
| 实时监控与画中画 | 支持 | 支持 |
| 设备遥测与健康监测 | 支持 | 支持 |
| 远程可视化操控 | 支持 | 支持 |
| 巡检报告 | 基础报告(在线预览 / PDF) | 高阶定制报告(12 类维度、签核闭环) |
| 电子围栏与「宁停勿撞」 | 支持 | |
| 低电自主回充与状态机校验 | 支持 | |
| 多设备群控与自动台账 | 支持 | |
| 多模态传感器数据融合 | 支持 | |
| 远程喊话与现场互动 | 支持 | |
| 互动事件记录 | 支持 | |
| 异常处置闭环与工单转派 | 支持 | |
| AI 事件探测编排(VLM) | 支持 | |
| AI 算法中台与算法库 | 支持 | |
| GIS 指挥大屏与多屏协同 | 支持 | |
| 第三方平台接口集成 | 选配 | 选配 |
Scenarios
四足巡检已在机场、产业园区、城市绿道、水利设施等场景完成实景运行验证。以下按场景类型整理,说明这套系统在不同环境里解决的具体问题。
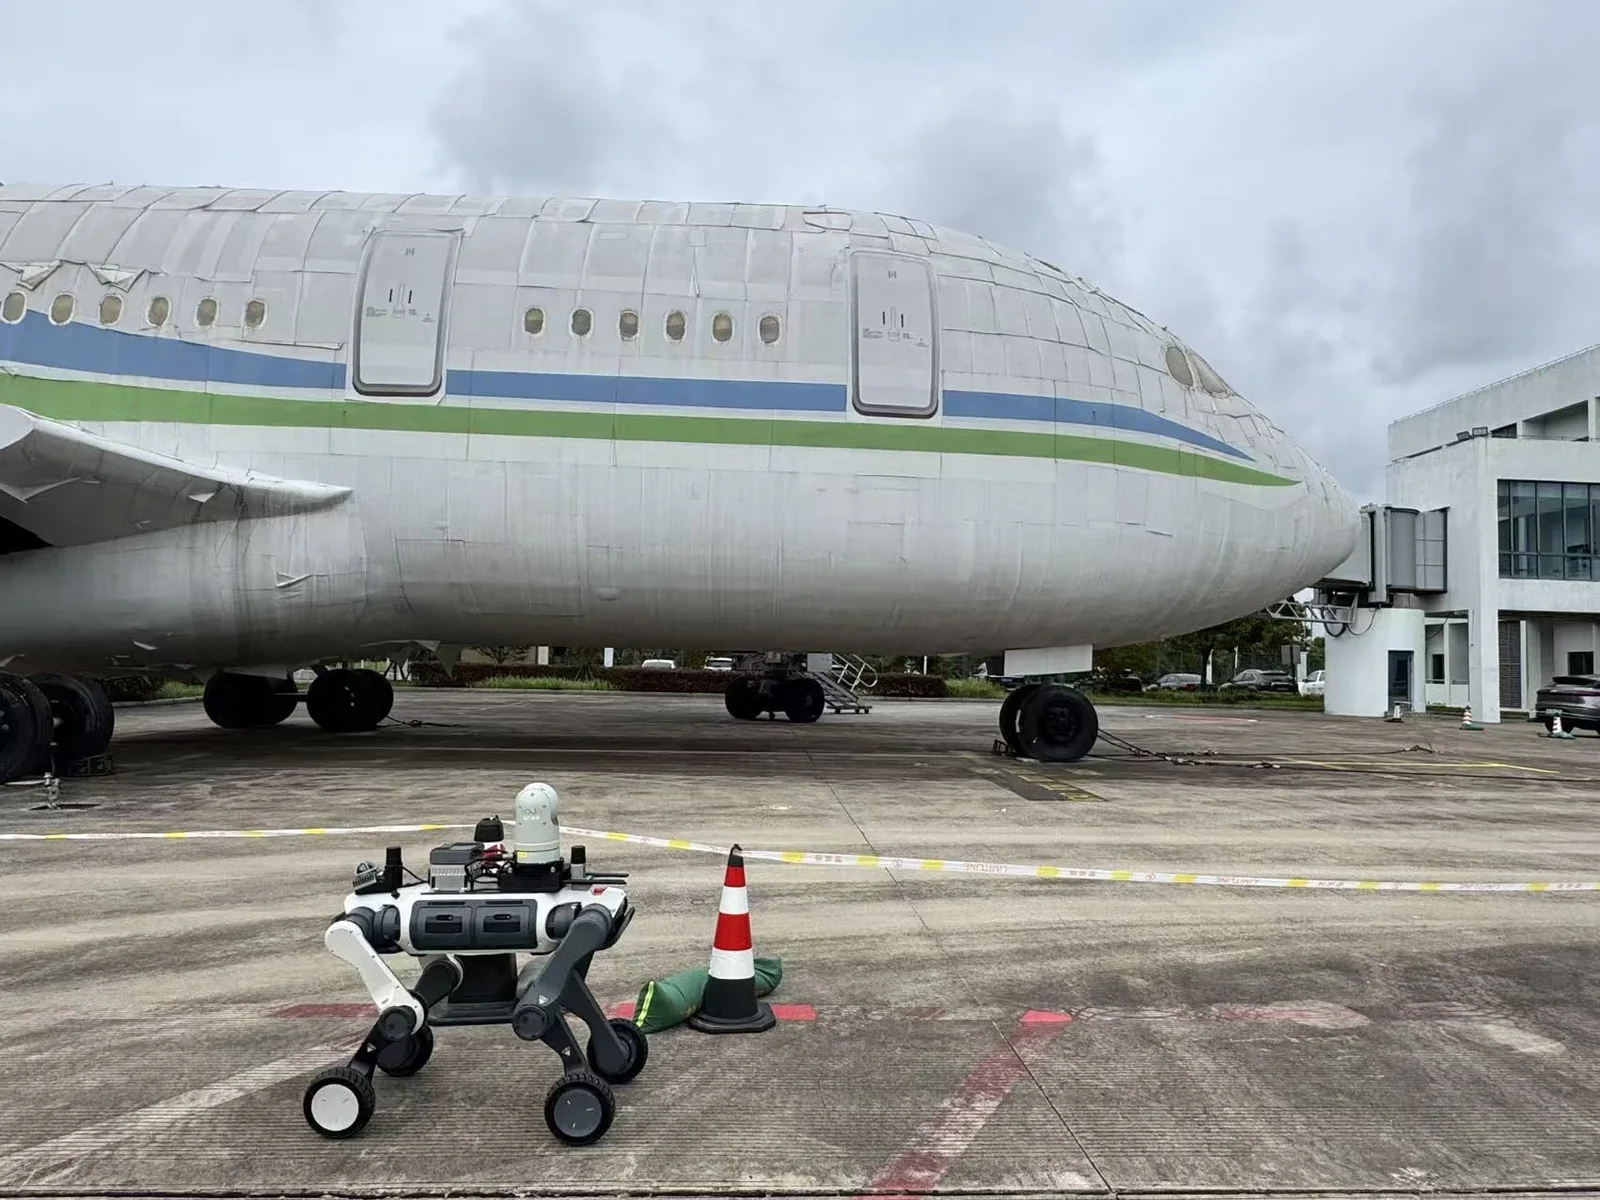 机场交通
在复杂人流环境中完成自主导航、动态避障与重点区域巡查;维修机库、停机坪等区域按班次定时巡检,替代人工夜间往复踱步。
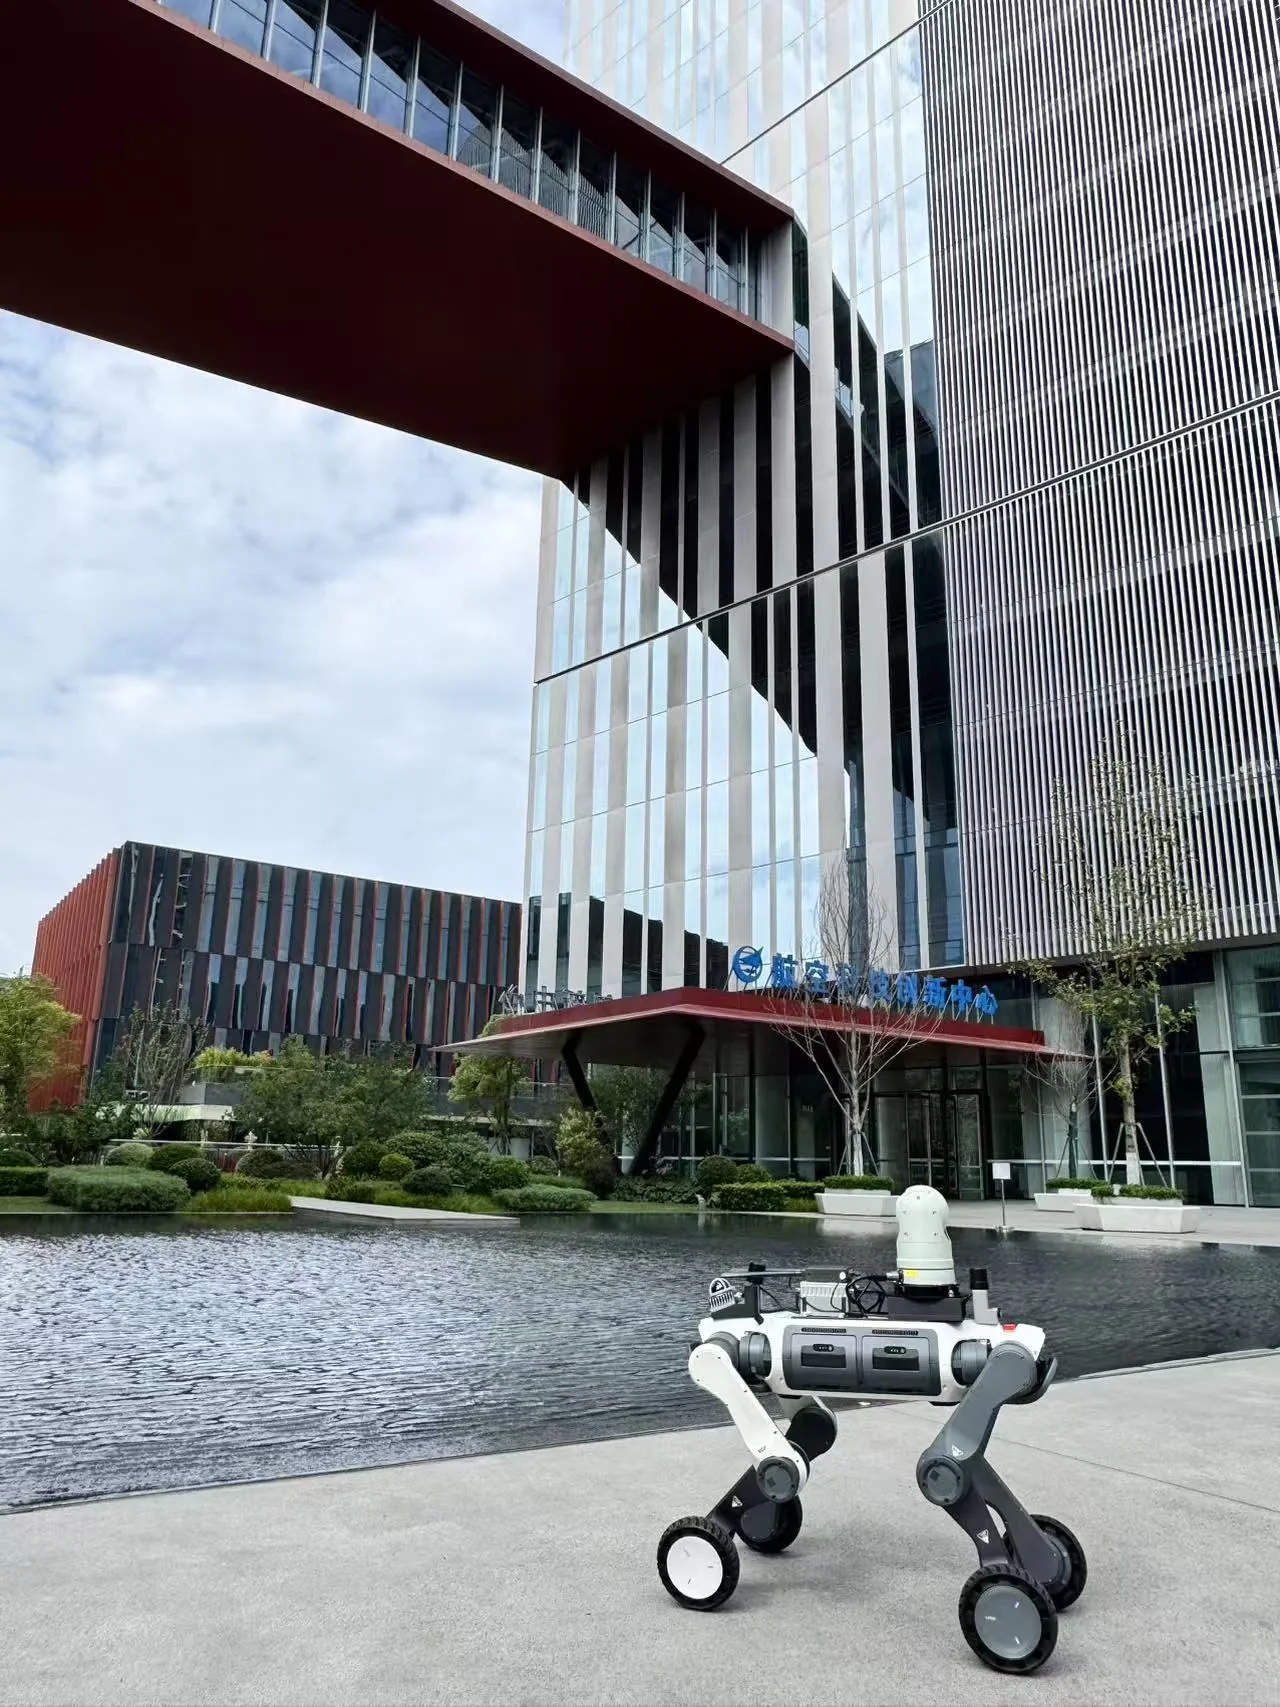 产业园区
仓储、高压配电、地下管廊、航空测试等多片区定时巡查,夜间无人值守;电动车乱停、烟火隐患等事件由边缘 AI 自动识别、秒级告警。
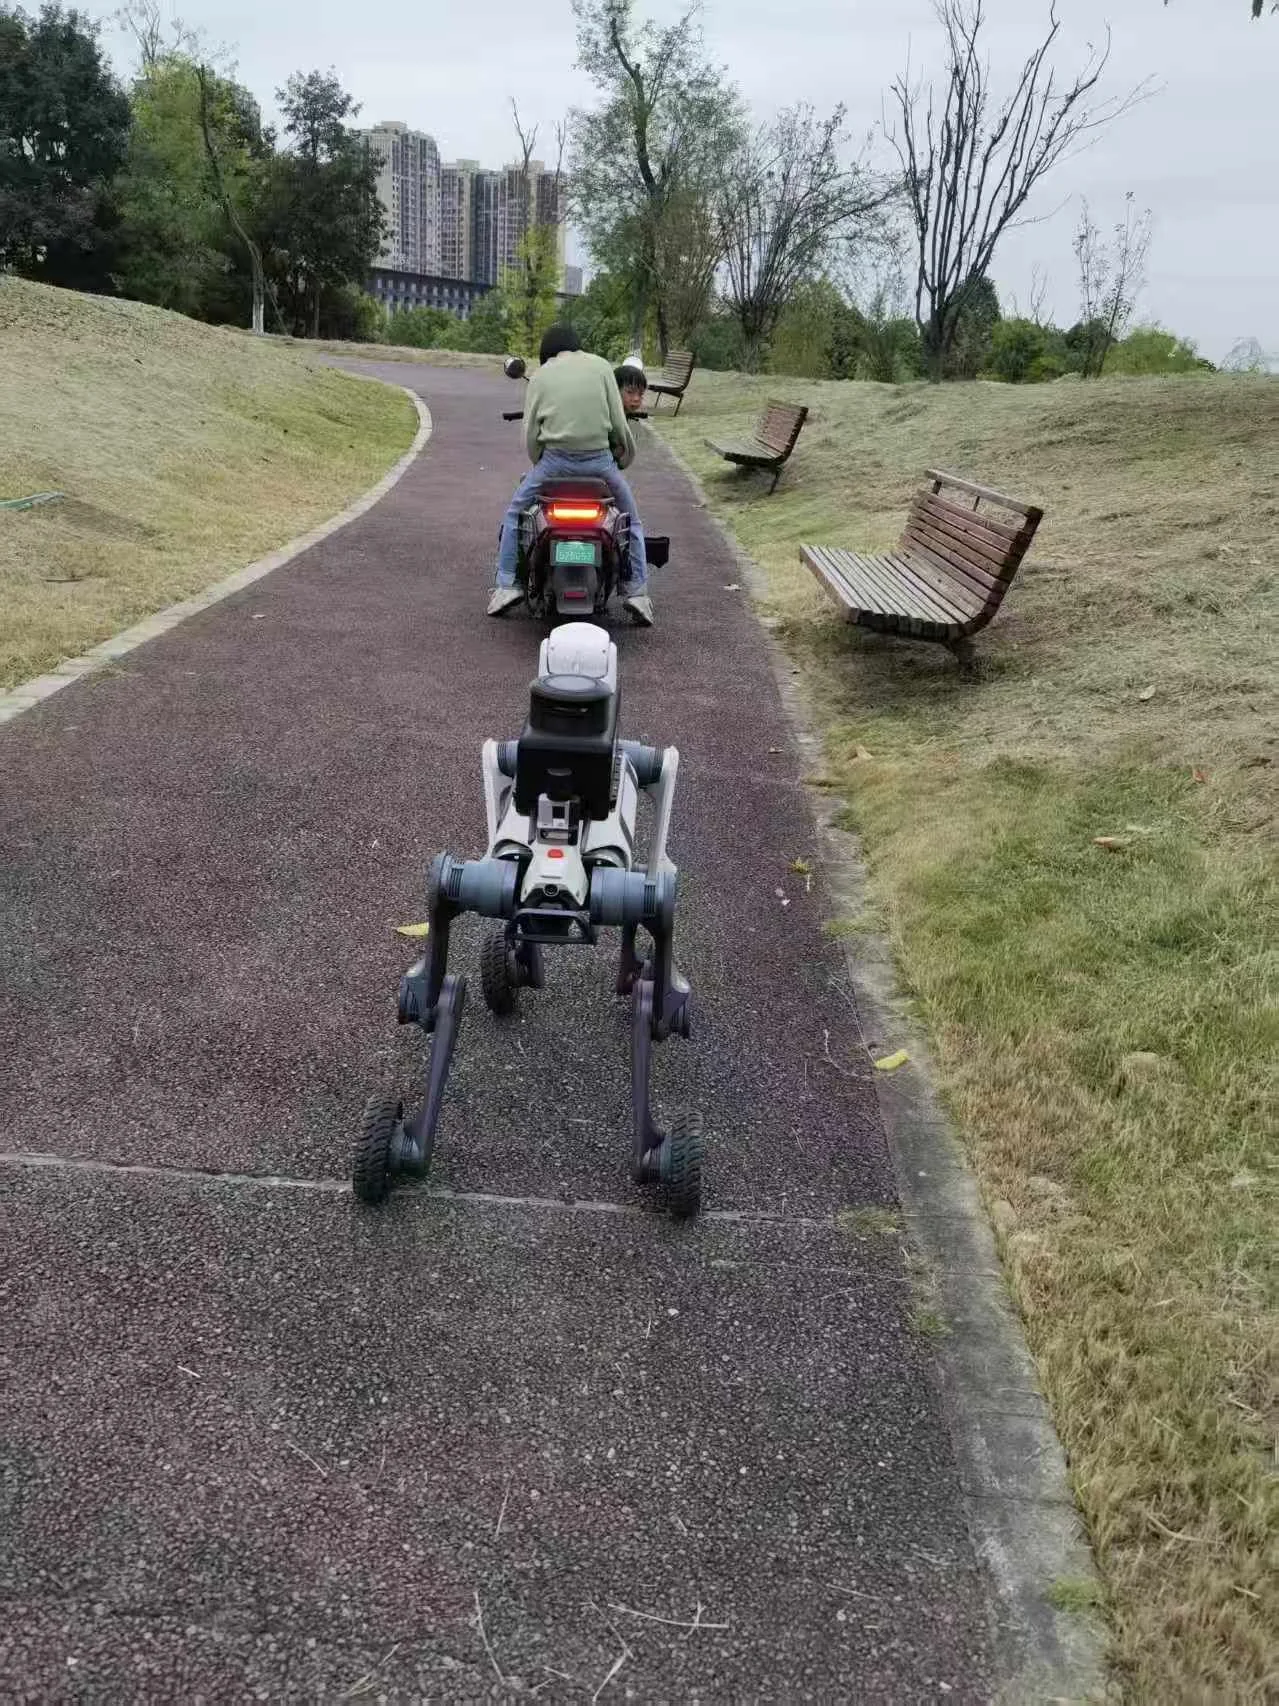 城市绿道
沿绿道自主巡线,途经地标段;途中与游人自然对话、提供问询引导,互动事件自动记录并与主任务绑定。
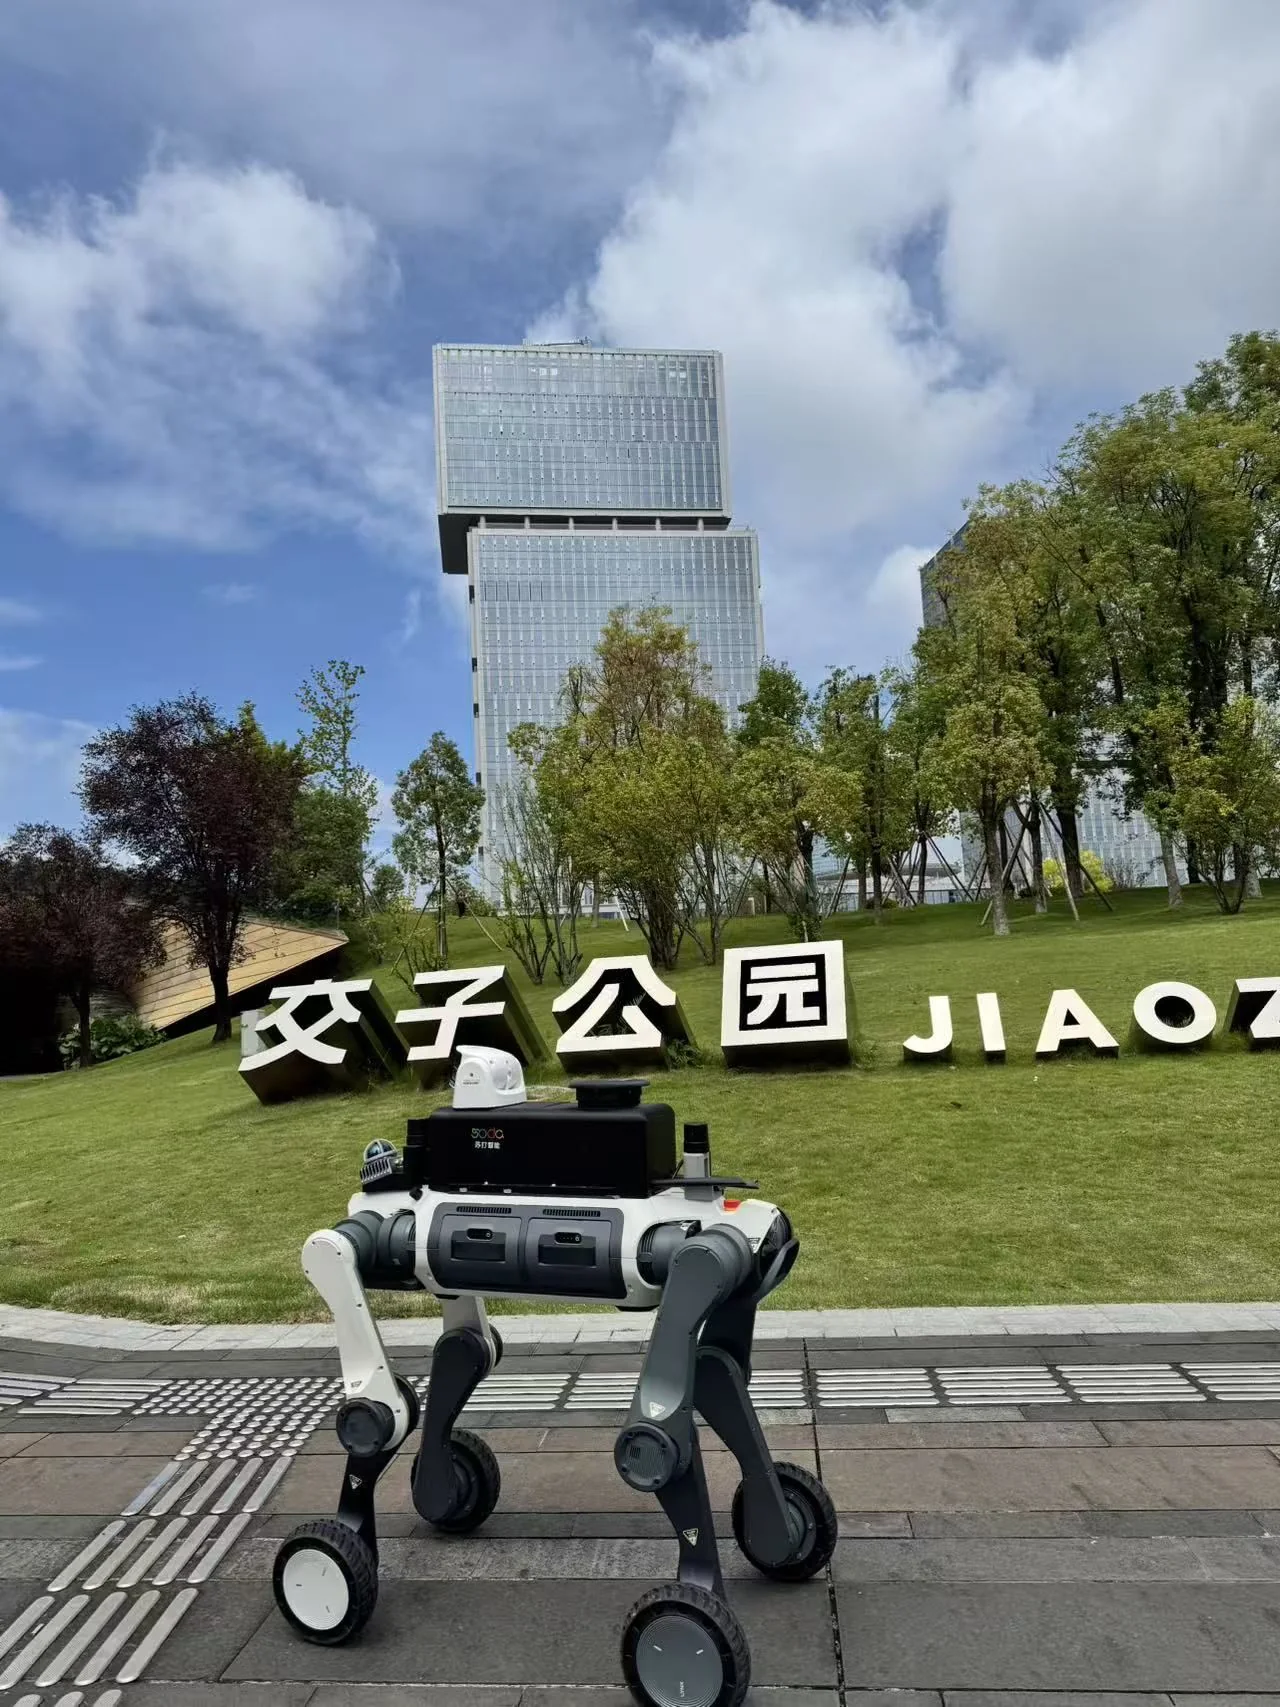 城市公园
园区日常巡逻与点位打卡,定时调度、自动续行,替代人工重复巡查,支撑网格化管理。
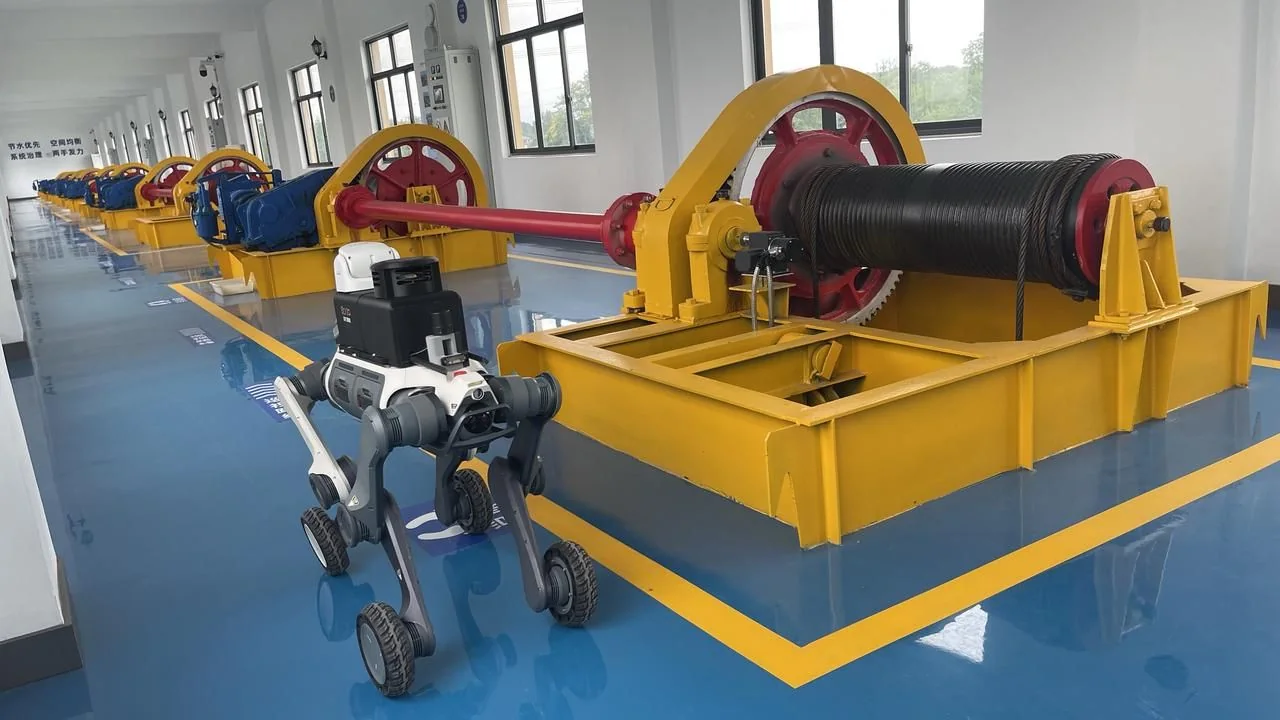 水利设施
在潮湿、狭窄的堤坝与廊道环境执行替代人工的巡检作业,7×24 守护设备运行安全。
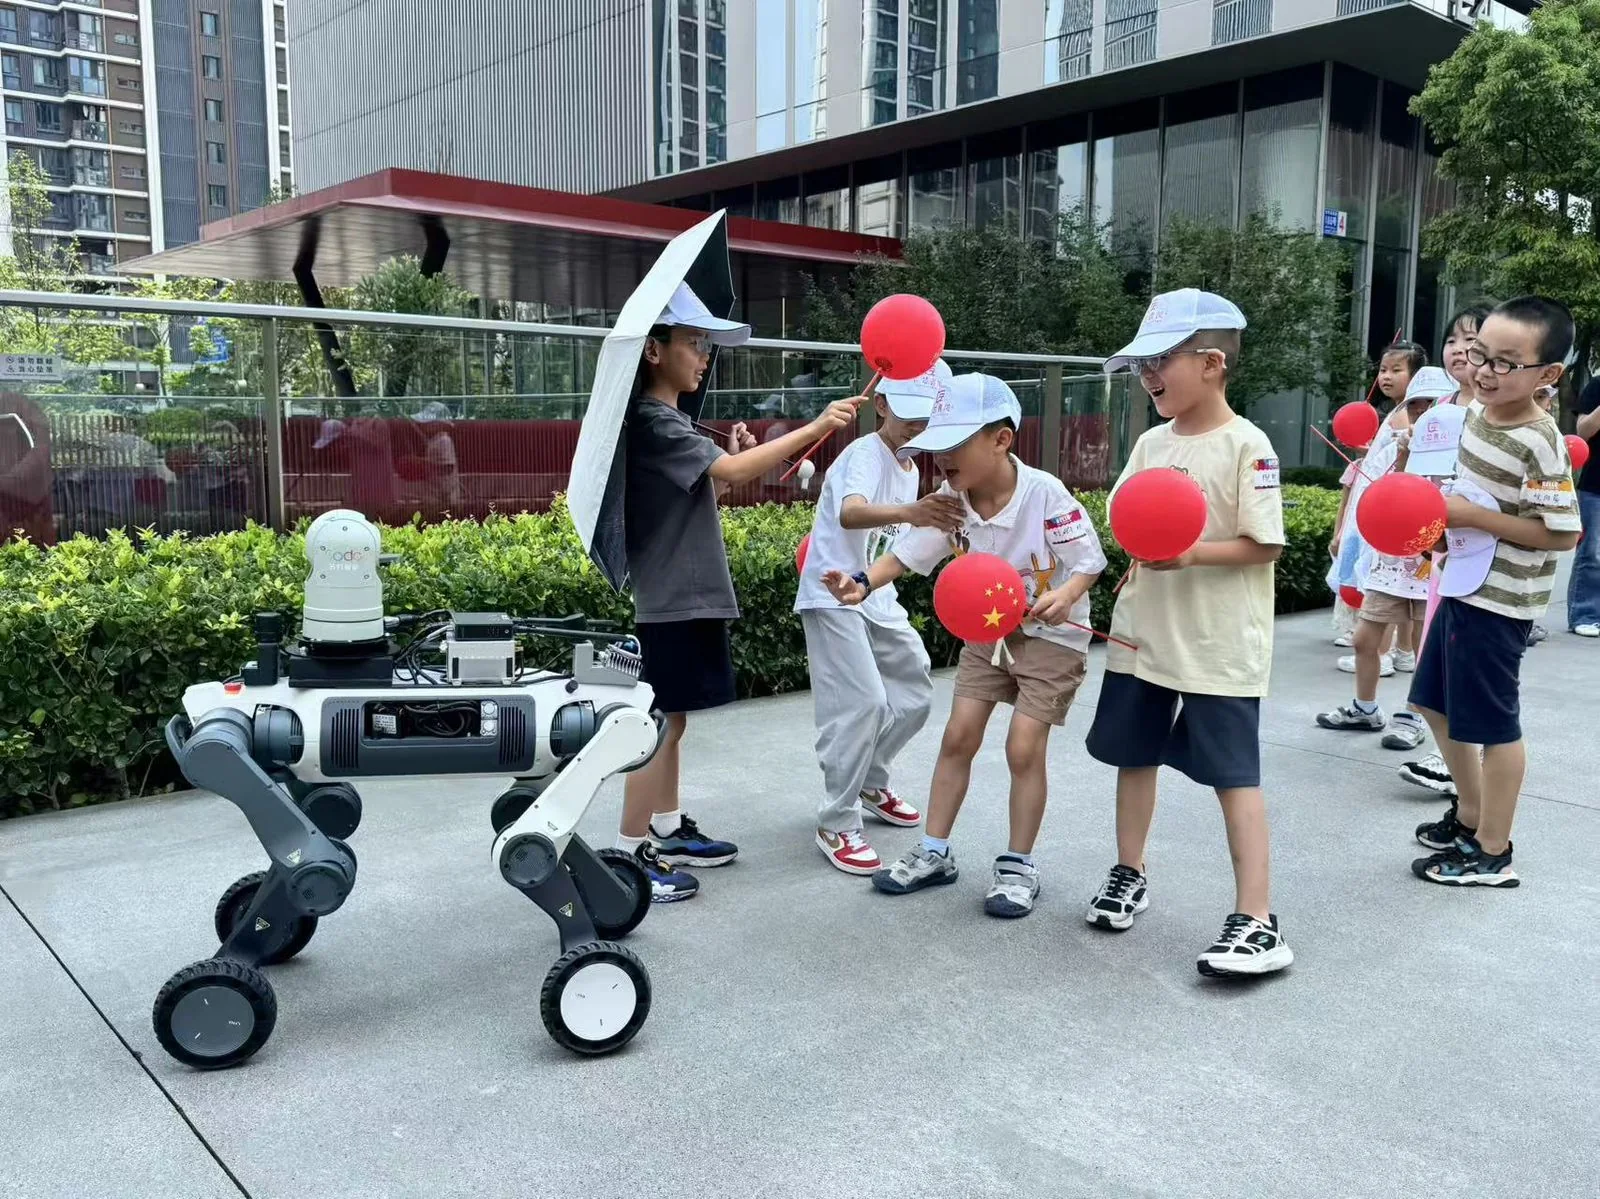 公众互动
与人近距离友好互动的同时演示 360° 动态安全避障:人多拥挤时主动降速、礼让绕行。
* 场景照片为实景运行记录;涉及具体客户名称与交付范围,按客户许可使用。
Service
从现场勘查到试运行,从运维升级到数据合规,提供全生命周期的交付保障。
提供现场勘查、建图部署、系统联调与试运行服务;开放 MQTT / Modbus、RTSP / RTMP、RESTful API、国标 GB28181 等接口对接第三方平台。
提供关键组件的运维保障与软件持续升级,设备健康遥测支持故障预判。
可配套本体损失、第三者责任、盗抢损失、错误和遗漏、场外维修及改造等一揽子保障。
AI 视频分析支持本地部署,数据不出域;视频、轨迹、告警本地 + 云端双存储取证,满足安监存档要求。
AI 识别仅为辅助巡检工具,不替代专业工程判定与法定安检;受环境干扰的结果统一标记待复核,不作为合规处罚依据;异常闭环需留存完整权责记录。
本页所述方案能力与硬件参数用于说明技术路线,具体配置、性能与商务条款以正式技术文件与报价为准。